とうロボ2026結果報告
 robocon
こんにちは。新潟大学ロボコンプロジェクト 科学技術研究部です。 私たちは8月30日、愛知県豊橋市の豊橋技術科学大学で開催された、東海地区交流ロボコン(とうロボ)に出場しました。大会の結果と活動の様子についてご報告いたします。
<概要>
東海地区交流ロボコンは、東海地方を中心とした大学・高専のロボコンチームが集まり、技術交流と競技を通して実践的な経験を積むことを目的とした大会です。NHK学生ロボコンをはじめとする各種大会を目指すチームにとって、技術力向上や他校との交流の場となっています。
私たちは前回の大会の反省を生かし、「確実なVゴールの達成」を目標に掲げ、さらにシード権獲得や上位入賞を目指して今大会に取り組みました。
<大会について>
今年の競技課題は「あっぱれ!城崩し」。 ロボットはボールを回収・運搬・配置しながらフィールドを段階的に進み、最終的に相手チームが築いた城(ブロック)を崩すことを目指します。
エリア1(スタート・関所):ボールを回収して関所へ配置する。関所を突破することで次のエリアへの進入が可能となる。
エリア2(ボール回収・射出):ボールを回収し、相手の城へ向けてボールを射出する。
エリア3(相手の城):相手チームが築いた城ブロックが配置されているエリア。
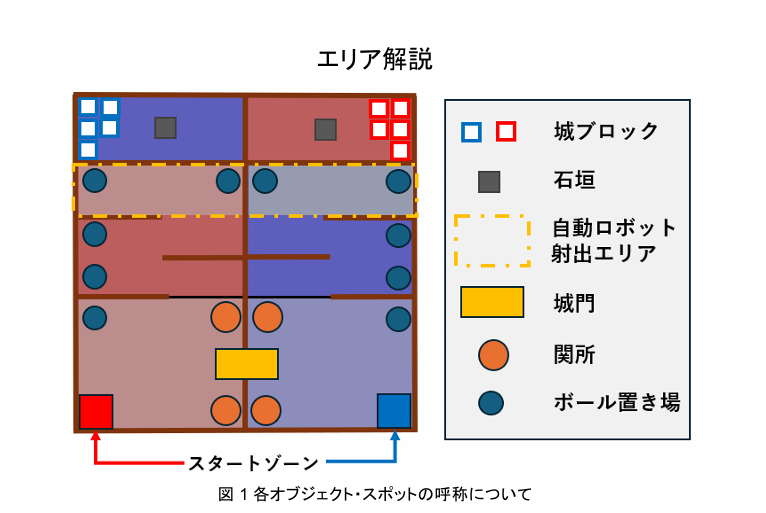
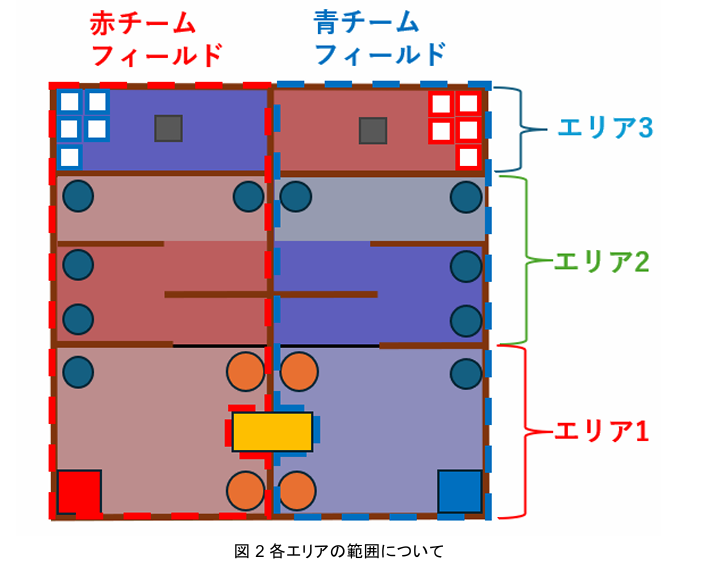
フィールド図 大会ルールブックより引用
https://tourobo.net/2026
<機体について>
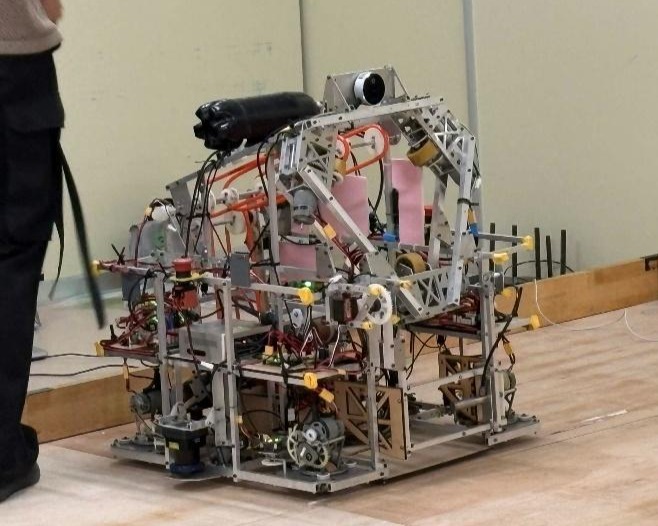
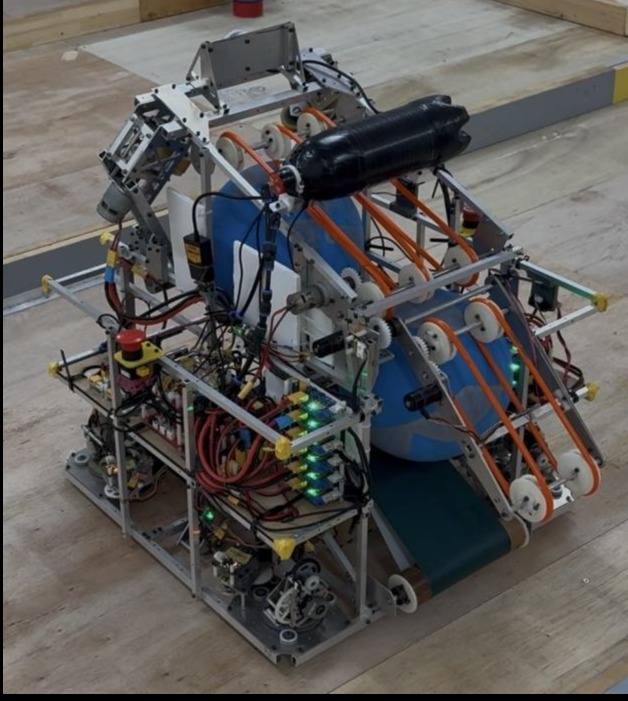
→自動機か手動機かの選択
今回のルールにおいて手動機は、自動機に比べて「関所が1つ多い」「城を狙う射出エリアが遠い」というハンデがありました。
それでも確実なVゴールを達成するために選んだのは、自動制御の正確性と手動操作の柔軟性を融合させた半自動ロボット(手動機としてエントリー)です。プログラムによる高速な動作をベースにしつつ、現場の状況に合わせて人の手で柔軟に補正できる機体で挑みました。
事前に行われたシード用のビデオ審査では、この半自動システムが見事に噛み合い、約1分30秒でのVゴール達成を記録。目標の一つであったシード権を獲得することができました。
<大会結果>
大学での最終調整では1分前後でVゴールを達成できる状態まで精度を高めて現地に機体を輸送しました。しかし、現地での前日調整の段階で足回り(ステア)が一切動かなくなる不具合が発生。原因追究と復旧作業に丸一日を費やしたものの完全な解決には至らず、本調子ではない状態で本番を迎えることとなってしまいました。
第一試合
Maschinist(東京科学大学)との試合。10対0で勝利。
4つのステアのうち1つが動かず、そこを引きずった状態でボールを1つ回収。その後は思うように動くことができず制限時間を迎えましたが、ポイント差で勝利となりました。
第二試合
夏みかんソーダ(岐阜大学)との試合。100対170で敗退。
足回りが復旧し、エリア1でのボール回収・設置、エリア2でのボール回収まではスムーズに進みました。しかし射出の場面で上部機構のベルトが外れてしまい、ボールが射出されず。リトライを試みたものの同じ現象が再発し、城ブロックを倒せないまま試合終了となりました。
結果、私たち科学技術研究部は予選敗退という形で今大会を終えました。シード権を獲得していただけに、非常に悔しい結果となりました。
<まとめ>
今回の最大の反省点は、「練習時の小さな違和感をそのままにしてしまったこと」にあります。
ステアの不具合は直前の練習では起きていなかったものの、半自動の練習を始めた初期段階で「動作が止まる」「逆回転する」といった予兆が何度か起きていました。また、射出ベルトが外れる現象も練習段階で何度か発生していたことです。
それらを根本解決せず、その場しのぎの対処で進めてしまったことが本番でのトラブルにつながりました。スピードや正確さを追求する以前に、ロボットの土台となる部分の信頼性と見直しが何より不可欠であると痛感しました。
ですが、この大会で得た反省と経験は私たちにとって非常に大きな収穫です。 私たちはこれから、NHK学生ロボコンに向けた活動へと切り替えていきます。今回の反省を生かし、「本番に強いチーム」になれるよう、より一層精進してまいります。今後とも応援よろしくお願いいたします!